L'histoire d'une idée devenue un robot articulé autonome
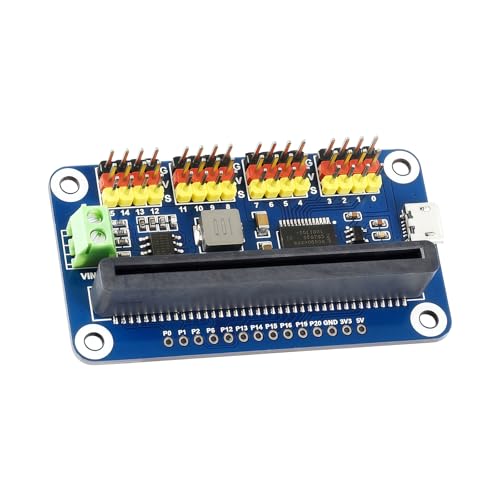
Tout commence souvent par un croquis sur un coin de table : l'ambition de fabriquer un robot marcheur doté de nombreuses articulations. Mais rapidement, la réalité technique s'impose et le manque de sorties disponibles freine l'enthousiasme. C'est pour repousser ces limites que cette carte contrôleur servo 16 canaux a été développée. Elle permet de concrétiser les projets les plus ambitieux sans jamais devoir faire de compromis sur le nombre d'axes ou de fonctions de votre robot Micro:bit.
L'alliance de la compacité et de la performance technique
Chaque détail de ce module a été pensé pour s'intégrer discrètement au cœur de vos structures. La puce de contrôle gère l'ensemble des 16 canaux avec une définition de 12 bits, laissant votre esprit libre de se concentrer sur l'essentiel : la programmation du comportement global et l'interaction avec l'environnement. C'est le chaînon manquant pour transformer un simple exercice scolaire en une véritable démonstration de technologie autonome.
| Paramètre de l'extension | Valeur mesurée |
|---|---|
| Nombre de sorties servo | 16 canaux indépendants |
| Gestion du signal | Contrôleur PWM autonome via I2C |
| Résistance aux interférences | Filtrage matériel intégré |